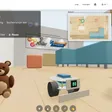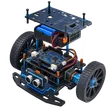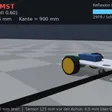

Aus einer Laune heraus hatte ich mir vorgenommen, einen autonomen Engineering-Agent zu entwickeln, und ihm eine Aufgabe gegeben: Konstruiere mir einen DIY-Roboter, vom Anforderungsdokument über CAD und Simulation bis zur Firmware. Nun, einige Chat-Sessions später, habe ich einen fertigen Entwurf, eine Einkaufsliste, und den festen Willen, das Teil zu bauen (hier ist er in der Simulation). Aber: wie autonom war mein Agent dabei eigentlich?
Ich könnte hier natürlich anfangen, das Blaue vom Himmel zu erzählen. Dass KI jetzt da ist, und Ingenieure nicht mehr gebraucht werden. Und ja: warm anziehen müssen sie sich (wir uns). Zumindest sollten sie sich ganz unbedingt mit agentischen Frameworks und den APIs ihrer CAD- und PLM-Umgebungen beschäftigen. Denn die sind das Eingangstor für vieles, was in der Zukunft Engineering verändern wird.
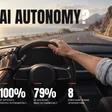
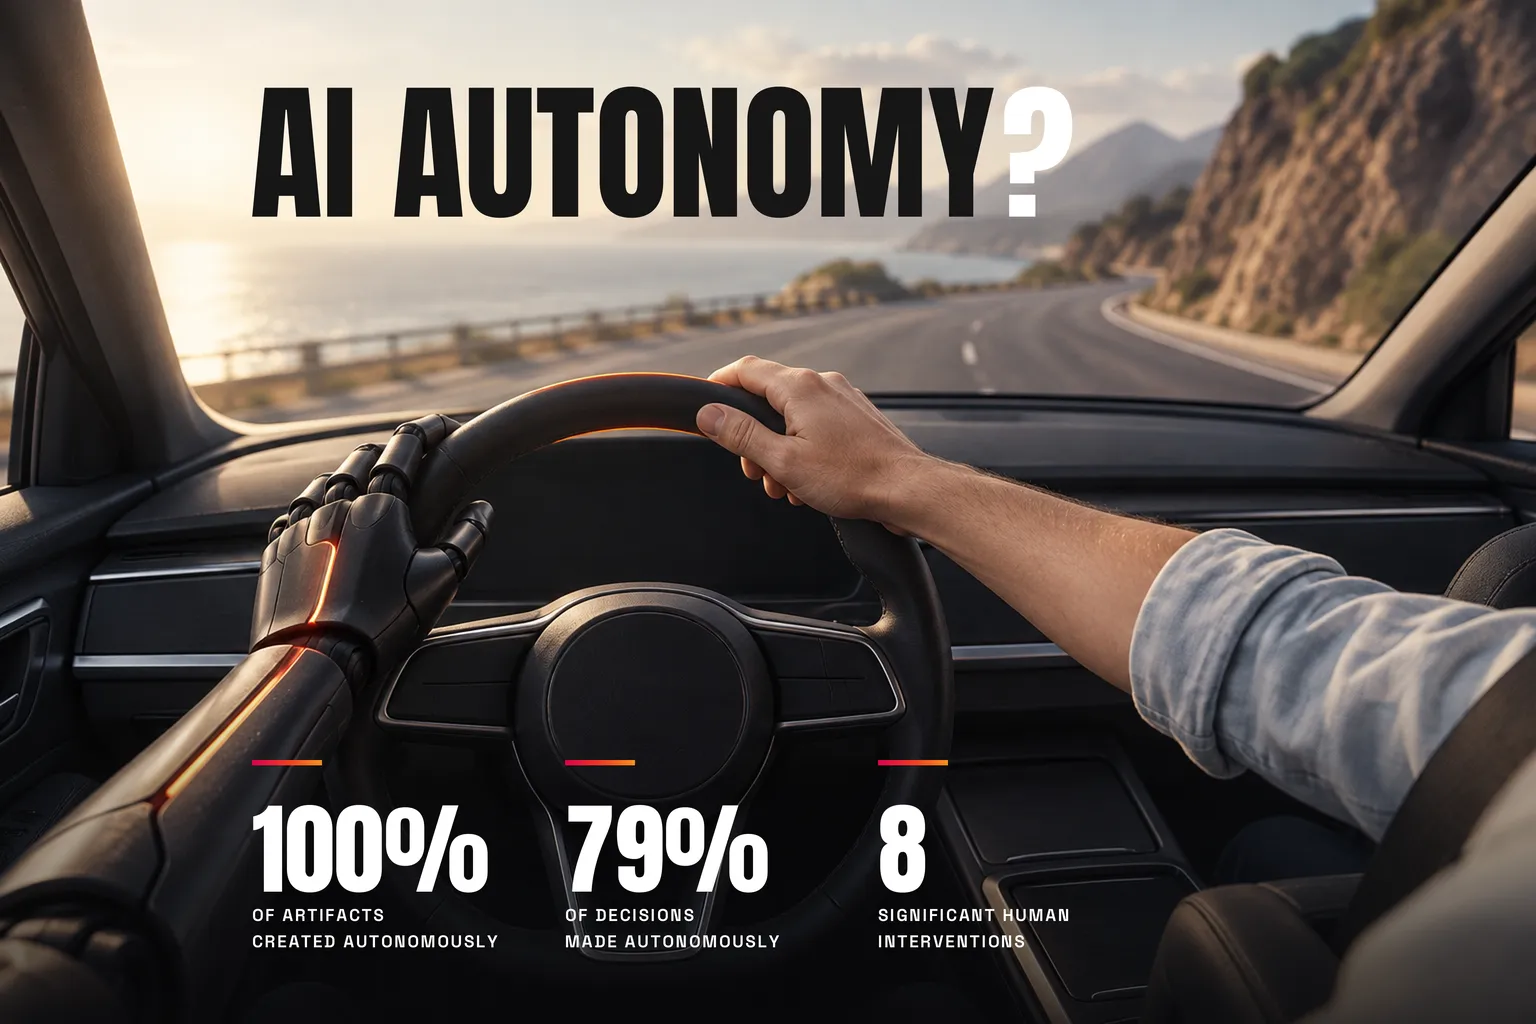
Aber nein: ganz autonom hat mein Agent nicht gearbeitet. Ich habe versucht das in Zahlen zu fassen:
Ich meine mich zu wiederholen, wenn ich sage: Ohne KI hätte es dieses Projekt nicht gegeben — ohne mich aber auch nicht. Aber das trifft es ziemlich gut. Ich habe im Laufe des Experiments gesehen, welche Potenziale KI inzwischen schon hat, aber auch, welche Grenzen sie noch hat. Und für den Moment möchte ich zwei Perspektiven aufwerfen:
Zwei Perspektiven: Modell und Harness
Die Grenze des Modells. KI hat nahezu unbegrenztes Weltwissen. Aber es fällt ihr mitunter schwer im richtigen Moment die richtigen Schlüsse zu ziehen. Das ist eine systemische Grenze, die sich zu einem gewissen Anteil erst durch zukünftige Modellgenerationen überwinden lässt,… aber:
Der Ausgleich durch den Harness. Das Vermögen der Frameworks („Harnesse”) um KI-Modelle herum kann einen Teil der blinden Flecke heutiger Modelle ausgleichen.
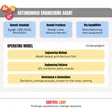
Daher sehe ich mit meinem Experiment auch das Ende der Fahnenstange selbst mit aktuellen Modellen noch lange nicht erreicht. Viele der Schwächen, die ich gesehen habe, glaube ich, lassen sich mit Verbesserungen in meinem Operating Model ausgleichen. Jetzt wird zwar erstmal der Roboter in seinem aktuellen Design-Entwurf physisch gebaut, aber für direkt danach habe ich mir die nächste Iteration meines Operating Models vorgenommen.
Außerdem will ich das ganze Projekt auch insgesamt auf das nächste Level heben. Bislang ist die Basis für meinen Agenten letztlich der Coding Agent Claude Code. Der ist schon ziemlich gut, hat aber eigentlich einen anderen Hintergrund. Und wie der Zufall so will, gibt es im Hause PROSTEP ein eigenes agentisches Framework, das genau auf PLM-Anwendungen zugeschnitten ist. Wäre doch schade, das für die nächste Runde nicht zu nutzen ;-)
Die gröbsten Schnitzer
Damit es nicht nur bei Zahlen bleibt: Das waren die größten Patzer meines Agenten, und was sie wohl verhindert hätte.
| Schnitzer | Was das womöglich abgefangen hätte |
|---|---|
| Rechteckiger Alu-Rahmen statt rundem Acryl-Chassis, obwohl der Bausatz eigentlich eindeutig ist | Design-Richtlinie: Annahmen aus der Recherche gegen Datenblatt und Bild prüfen |
| Fehlende Befestigung für die Frontplatten | Vollständigkeitsprüfung aller Teile und Verbindungen |
| Unvollständiges Zusammenbau-Modell | Vollständigkeitsprüfung aller Teile und Verbindungen |
| Teile in der Simulation nicht korrekt ausgerichtet | Automatischer Check der Rohdaten (Lage, Bounding Box) statt Blick auf den Screenshot |
| Unsinnige Vereinfachungen in der Simulation | Design-Richtlinie: Modellannahmen begründen und gegen eine Handrechnung prüfen |